

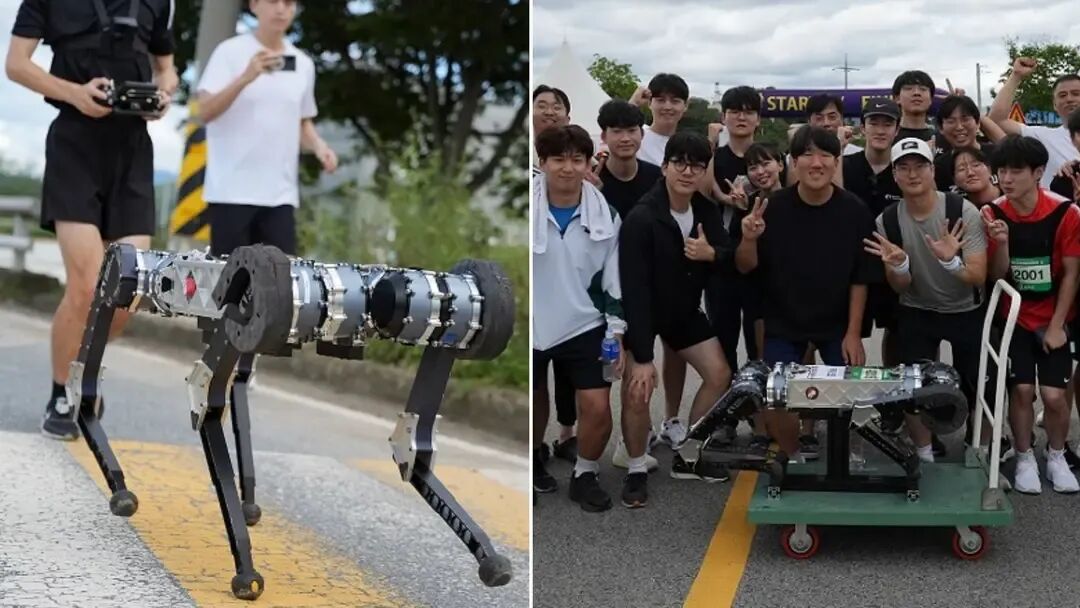
机器狗跑完一场全程马拉松,中途没换电池、没充电。
成绩是4小时19分52秒,42.195公里,平均速度2.64米/秒。
完成这件事的是KAIST(韩国科学技术院)机器人与人工智能实验室打造的四足机器人RAIBO2,相关研究近日登上Nature。
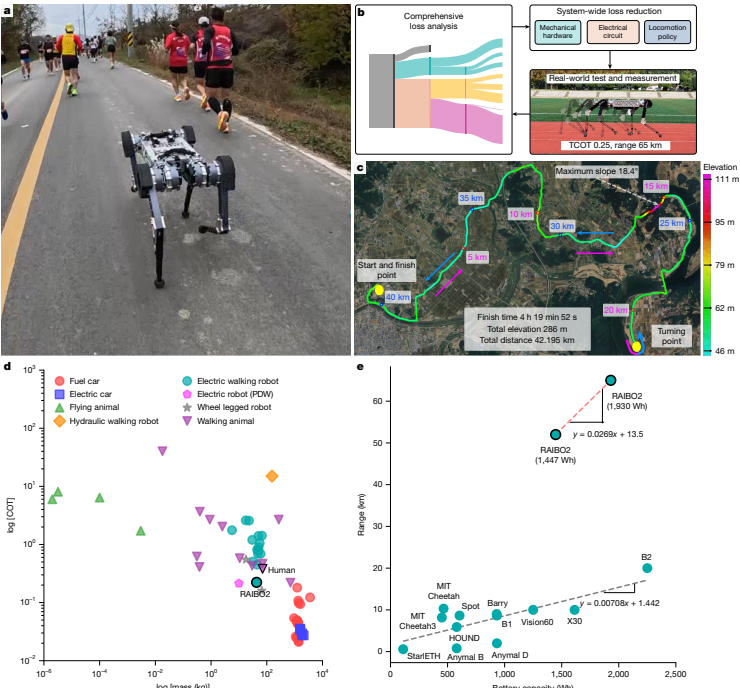
最关键的数字不是完赛时间,而是它的总运输成本(TCOT)只有0.25——比人类的0.37更低。也就是说,按单位体重、单位距离消耗的能量算,这只机器狗跑起来比人更省。
整场比赛它一共消耗了1280Wh电量,占自身1930Wh电池容量的66%。按这个数据推算,RAIBO2满电状态下的理论续航是65公里,相当于现有四足机器人每Wh电量所跑距离的三倍以上。
01.
先把"电到底耗在哪"算清楚
四足机器人为什么费电,这是个老问题。
轮式机器人可以靠滚动前进,而腿式机器人必须持续在关节处输出力矩来支撑体重,每一步落地时脚与地面的撞击还会白白损耗动能。更麻烦的是,这些损耗之间存在互相矛盾的权衡关系。
一个典型例子:想降低电机的电气损耗,可以提高减速比或者抬高机身高度,但这两种做法都会增大足端的等效惯量,落地撞击损失反而变大;反过来也一样。
所以研究团队没有直接上手改硬件,而是先做了一件更基础的事——把整机的损耗结构完整测量并拆解出来。
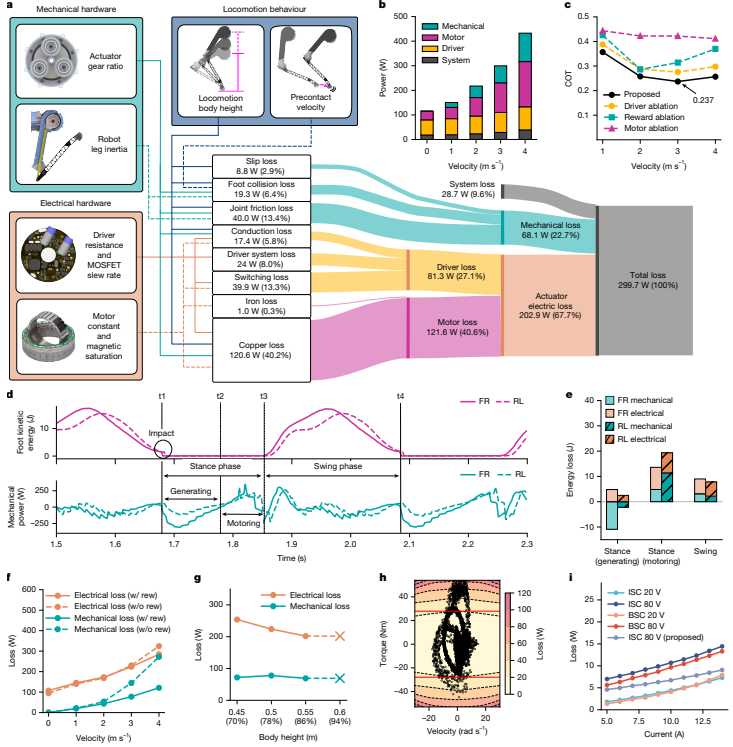
在3米/秒、COT最低的工况下,整机总损耗为299.7W。其中执行器电气损耗占67.7%,机械损耗占22.7%,系统损耗占9.6%。
继续往下拆:电机铜损一项就吃掉了40.2%,是最大的单项损耗;关节摩擦损耗13.4%,驱动器开关损耗13.3%,驱动器系统损耗8.0%,驱动器导通损耗5.8%,足端碰撞损耗6.4%,滑移损耗2.9%,铁损仅0.3%。
这张损耗地图,直接决定了后面每一处改动改在哪里。
02.
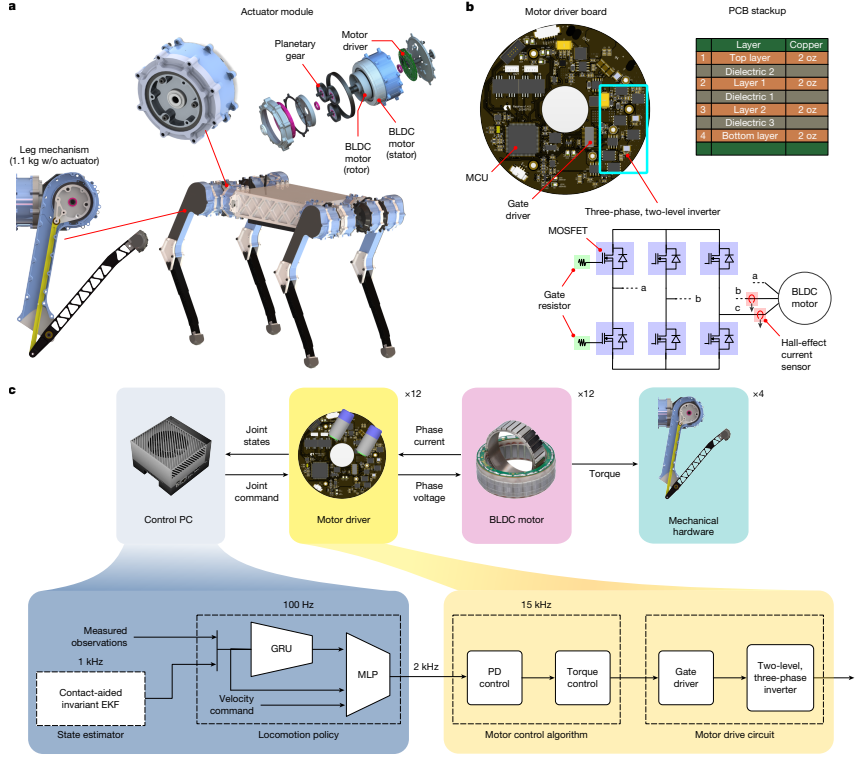
硬件:1.1公斤的腿,和一块"抠电阻"的驱动板
机械部分的思路是力透明(force-transparent)加轻量化。
RAIBO2用四条相同的腿、每条腿三个相同的执行器,构成模块化结构。膝关节采用四连杆传动,执行器减速器只用单级行星齿轮,减速比7.15:1——级数越少,齿面相对滑动带来的摩擦损耗越低。
单条腿机构(不含执行器)重1.1公斤,全部腿部机构只占整机重量的10.2%。
电机选型上团队也做了一次细致的取舍。他们对比了三款高电机常数的无框电机,最终选择ILM115×25:虽然ILM115×50的电机常数更高(1.47 vs 0.87),但它的转子惯量几乎是前者的两倍,在4米/秒的高速下COT反而更差。转子惯量经减速比平方放大后,对高速损耗的影响是决定性的。
电气部分,团队盯上的是长期被系统级能耗分析忽略的一块——电机驱动板。
导通损耗上,PCB所有层都用2oz(约0.07mm)厚铜,等效电阻降低约1.8mΩ;MOSFET从7mΩ的型号换成2mΩ的型号,等效电阻直降约33mΩ;电流采样改用霍尔传感器,导通电阻仅1.5mΩ,同时避免了低阻分流电阻方案对运放高倍放大、易放大地噪声的问题。
开关损耗上,由于采用高压运行,导通损耗和开关损耗之间形成明显权衡——低电阻的MOSFET栅极电荷更大,在80V下总损耗反而更高。团队的解法是优化布线降低寄生电感,把栅极电阻从官方评估板的180Ω压到10Ω,同时把开关频率从20kHz降到15kHz,在效率与控制性能之间取平衡。
03.
强化学习策略:让脚"轻轻落地"
软件这边,控制策略采用GRU加MLP的网络结构,只依赖本体感知信息,以100Hz运行,底层电机控制在15kHz,状态估计用接触辅助不变扩展卡尔曼滤波以1kHz运行。
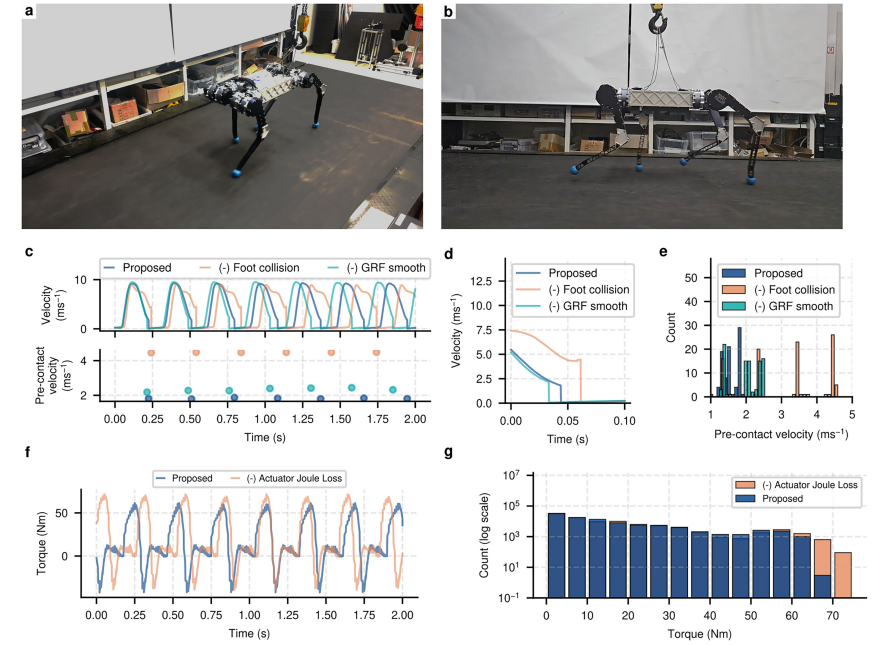
值得注意的是奖励函数的设计方式。团队没有简单地给"总能耗"加一个负奖励,而是把能耗相关奖励拆成若干项,分别对准具体的损耗来源:降低触地前足端速度以减少碰撞损失、抑制接触中的速度以减少滑移、以及一个考虑磁饱和的焦耳损耗项。
磁饱和这一项很关键。电机超过额定力矩后进入饱和区,电流增加带来的力矩收益递减,此时电流需求近似与力矩平方成正比。加入该奖励项后,策略会主动回避高力矩区间——实测在3米/秒运动时,84.1%的工作点落在额定力矩以内。
碰撞损耗方面,由于精确预测触地时刻很难,团队把接触信息放进价值网络的观测中,让策略学会提前减速。
还有一个反直觉的结果:抬高机身虽然会降低可操作度、增大足端等效惯量,但基于电气刚度的关节控制配合强化学习策略,在腿伸展至86%的高度下,电气损耗持续下降,而机械损耗几乎没变。原因在于,不同于只能在单个腿模块内储放能量的机械弹簧,共用电池允许能量在四条腿之间灵活再分配——实测中同步的右前腿呈现更强的发电行为,左后腿则更多处于电动状态。
最终在3米/秒时,整机COT降到0.237的最低点。
04.
42.195公里实测
验证选在第22届尚州柿饼马拉松,这是韩国公认难度较高的赛道之一:总爬升286米,最大坡度18.4°,路面以柏油为主,还有被落叶覆盖的湿滑路段。赛道为折返路线。
全程数据被完整记录:电池电压从67.2V降到57.6V(截止电压48V),累计能耗1280Wh,对应平均TCOT为0.248,与跑步机实验结果吻合。
有爬升却仍然省电,一个原因是下坡时的能量回收。在3米/秒下对平地、7°上坡、7°下坡的损耗分析显示,上坡额外增加100.5W,下坡则回收107.5W,上下坡基本相互抵消。
当然限制也存在:目前用的是盲视控制器,针对常规地形优化,楼梯、山地等特殊环境的损耗模型不同,需要进一步发展环境感知的高效运动策略;此外当前实验基于人工操控,自主导航还需要能基于全局地图规划能量最优路径的规划器。

 VIP复盘网
