

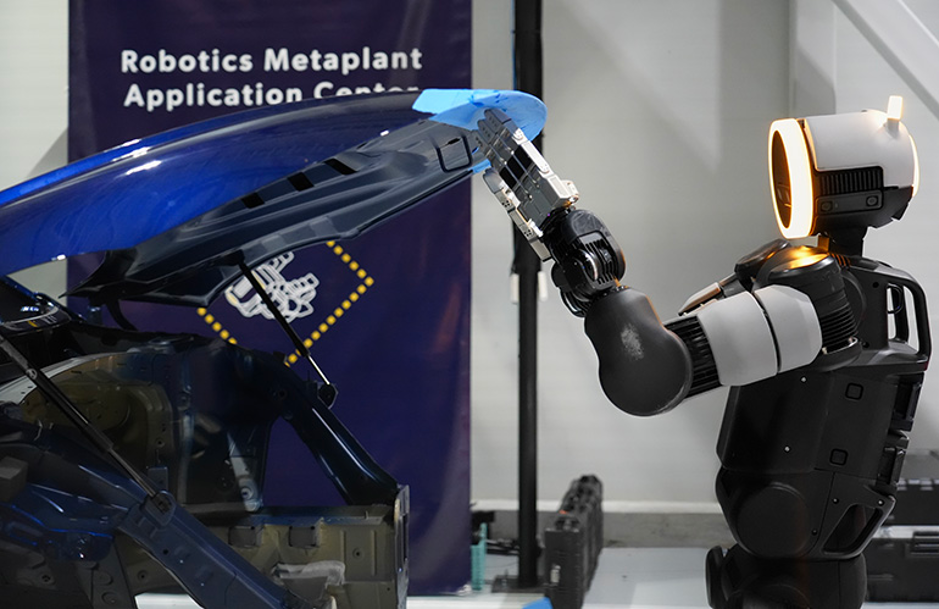
HMGMA 是现代在美国建设的第一座专用电动车工厂,2024 年 10 月投产。2021 年,现代汽车集团从软银手中收购波士顿动力控股权。五年之后,Atlas 正式部署到现代自有产线旁。不同于以往限时、小规模、高度依赖工程师现场值守调试的试验,RMAC 是永久性设施。首席产品与技术官扎克・杰克沃斯基将其称作 “机器人行为工厂”:依托真实零部件、夹具和工作单元,持续产出训练用数据。
01.
为什么非要搬进汽车工厂?
杰克沃斯基表示,此前的试验都设有时间限制,目的是积累经验教训,以此设计未来大规模部署方案。团队需要厘清两个问题:Atlas 进入真实运行设施后的实际表现;异地、现场与仿真三类数据应当如何配比,才能训练出可靠性达标的执行策略。早期试验规模有限,大量工程工作都需要研发人员亲自完成。
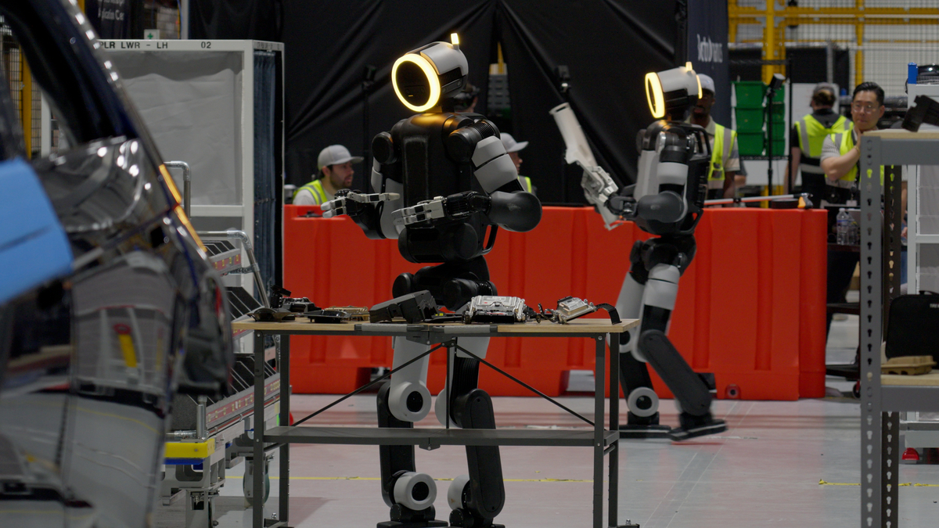
RMAC 正是这些试验经验的落地产物。它设立在正常运转的汽车工厂内部,核心工作只有两项:收集数据、测试应用。场地内配置 Atlas 机器人与熟练操作员,利用真实零件反复执行任务,产出用于行为训练的多样化数据。
RMAC 一期已经投运,扩建同步启动。波士顿动力称,明年 RMAC 将迁入新楼宇,整体规模扩大约 10 倍;公司已将马萨诸塞州沃尔瑟姆总部的部分员工调往佐治亚州萨凡纳,多个部门同步开放招聘。
这类项目投入周期长,回旋余地小。人形机器人的大量问题只会在工厂连续生产节奏下暴露:传送带不会迁就机器人动作;班组轮换带来人员与作业节奏的变化;车型切换则对应整套全新零件与夹具。实验室中可以顺利完成的动作,放到讲究生产节拍、存在停线成本的两班倒生产环境,表现会截然不同。
02.
仿真里练不出来什么?
Atlas 的学习数据来自三个渠道:远程操作、仿真环境强化学习、通用操作接口(UMI)设备。RMAC 的价值,就是将三者置于同一真实工业场景完成对齐:仿真训练得到的策略需要在实体零件上验证,遥控采集的示范数据,要转化为可迁移的机器人行为。
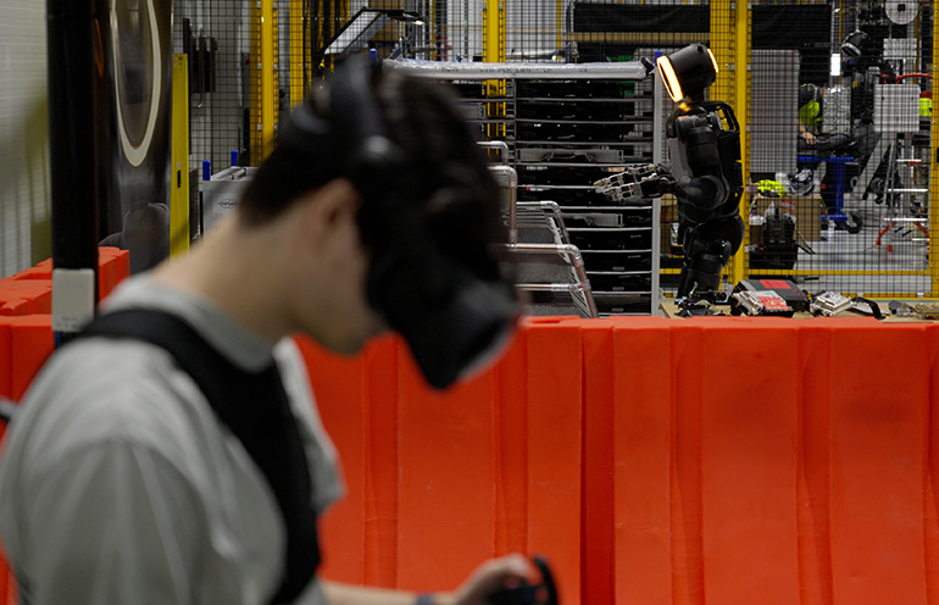
三种数据获取方式各有短板。远程操作采集的数据质量高,但产出速度受操作员能力制约,单位时间能够得到的有效样本有限;仿真可以并行完成上万次模拟,却会简化物理接触、材料形变、光照反射等现实物理效应;UMI 手持设备介于两者之间,能够记录真人操作的手腕轨迹与视觉画面,采集规模大于远程操作,但记录的并非 Atlas 本体的运动数据。
仿真和现实之间的落差,是人形机器人落地的经典难题。机器人在仿真中可以稳定完成上万次抓取,但真实零件的表面摩擦、反光、加工公差以及包装形态,经常会让训练策略直接失效。使用真实零部件与夹具开展训练,正是为了解决这一虚实鸿沟。
杰克沃斯基提到,公司针对 Atlas 量产版本做出的设计假设 “实际上非常准确”。同时,他列出 RMAC 接下来需要攻克的几项工作:优化夹具和零部件包装,适配人形机器人作业;在生产环境搭建高效的数据采集机制;为人形机器人建立完整的配套支持流程。上述改造不只针对机器人本体,更多落在工厂侧配套设施上。需要改变的不只有机器人。
03.
为什么先练排序,不练装配?
现阶段 Atlas 在 RMAC 主要完成汽车零部件物流与排序工作:零件进入组装工序之前,按照生产顺序完成备料。作业需要直接接触形态复杂的零部件,抓取环节有着严格约束,需要区分可抓取区域、外观件与易碎部件;机器人还需要从复杂运输包装中取出零件,放入高密度隔间送往生产线。
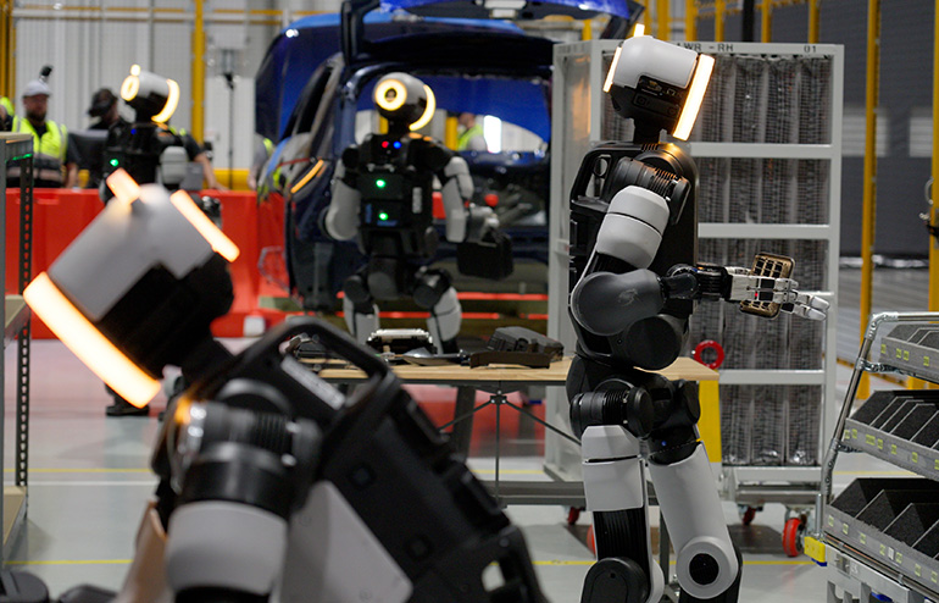
这类任务对灵巧度要求较高,对作业节拍、精度的约束则相对宽松。汽车零部件本身属于非标场景:SKU 数量庞大,不同供应商的包装规格并不统一;同一零件更换批次,配套塑料袋、隔板也会随之改变。HMGMA 同一条产线同时生产 IONIQ 5、IONIQ 9 和起亚 Sportage 混动车型,切换车型就要更换整套零件。目前这类工作由人工完成,即便出错,代价大多只是下游工序短暂等待。
波士顿动力给出了明确落地时序:2028 年,Atlas 正式在 HMGMA 上岗,执行零部件排序;2029 年拓展至起亚佐治亚工厂;2030 年之后才切入零部件组装业务,后续再承接重复性作业与重物搬运这类重体力工作。装配对精度、一致性几乎零容忍,一次失误就可能造成整条产线停摆;而物流排序处在产线缓冲区,容错空间更大,适合机器人在实操过程中持续积累数据。
04.
两万五千台,是计划还是口号?
现代汽车有着更大的目标。在 2026 年 CES 公布的机器人与人工智能战略中,现代提出未来几年将在全球网络部署 25000 台 Atlas,首批落地现代、起亚的全球工厂,RMAC 就是该战略的实体落点。
现代并未公布分工厂、分年度的交付时间表,Atlas 单机售价也始终没有对外公开。人形机器人想要替代现有工位,绕不开三项硬指标:单台机器人有效工时替代率、故障停机与维护成本、适配现有产线节拍的稳定作业能力。公开讨论中,很少谈及这几项指标。一个可供参考的事实是:波士顿动力 2026 年的 Atlas 产能,已经全部分配给 RMAC 和谷歌 DeepMind,新客户要等到 2027 年才能拿到设备。
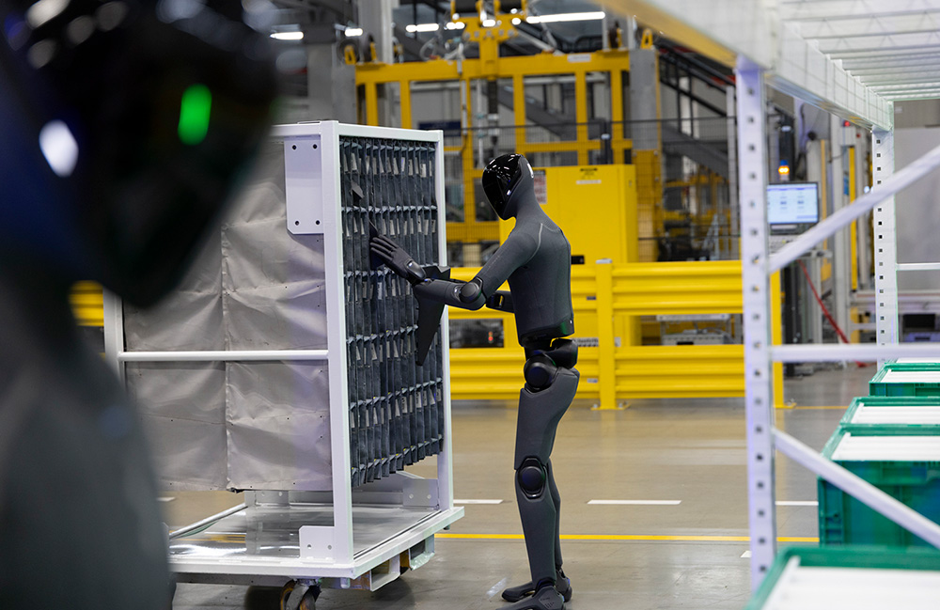
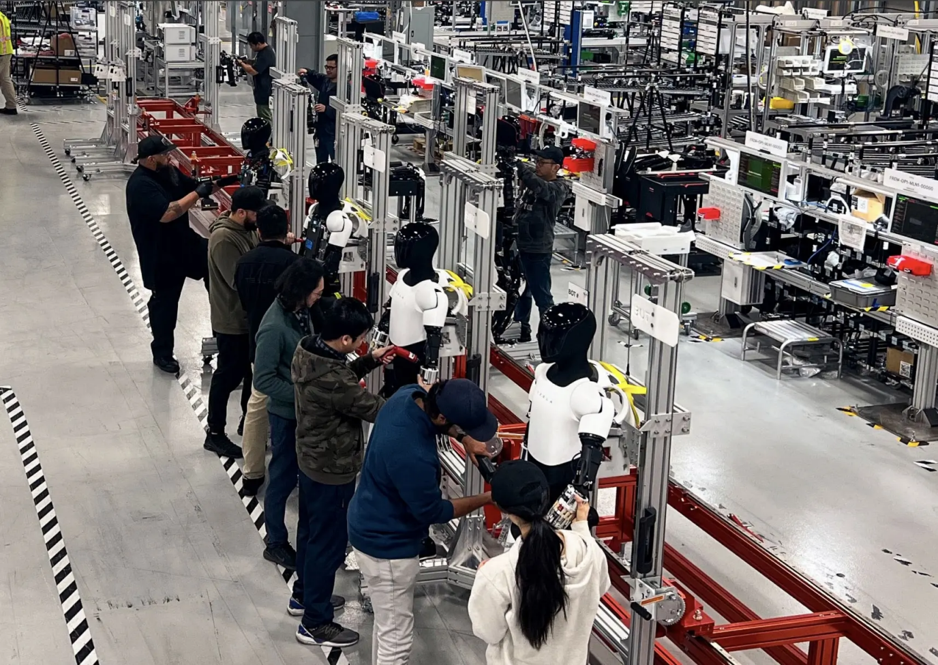
寻找落地场景,是所有人形机器人企业共同的难题。Figure 02 在宝马南卡罗来纳州斯巴达堡工厂运行 11 个月,伴随完成 3 万台 X3 车型的生产;迭代机型 Figure 03 今年进厂,依旧从事物流排序工作;特斯拉 Optimus 现阶段也主要在自有工厂内部测试。波士顿动力的特殊之处在于,它拥有愿意开放真实产线的自有客户,解决了工业真实场景的数据来源问题。但新的问题随之而来:在单一客户场景训练出来的机器人能力,是否能够迁移适配其他工厂。
除 Atlas 之外,波士顿动力并不将业务局限于汽车行业。公司正在和航空航天、半导体、物流、食品饮料、生命科学等领域企业洽谈合作,优先对接已经采购 Spot 四足机器人、Stretch 卸货机器人的存量客户。杰克沃斯基看重的不只是两台硬件设备本身。“Spot 采集的数据有助于建立对工业设施的理解,这类数据其实非常稀缺。” 他更看重客户侧能力建设:如何完成部署、系统集成,以及机器人群体管理。“把这些做好需要时间,早期参与落地的客户,如今已经占据有利位置。”
采购机器人硬件仅仅是落地的起点。维修、故障响应、数据回流、产线调度集成,整套流程如果没有完整实践,客户很难独立完成运维。
05.
软银买走 RAI,Atlas 的大脑还稳吗?
据 The Robot Report 报道,软银已达成意向,将从现代汽车集团收购机器人与人工智能研究院(RAI)。这笔交易正在接受美国外国投资委员会(CFIUS)审查,交易金额未披露,双方也尚未正式确认。RAI 总部位于马萨诸塞州剑桥,2022 年现代收购波士顿动力后出资设立,初始投入超过 4 亿美元,由波士顿动力创始人马克・雷伯特牵头,主攻机器人 AI 基础研究。Atlas 完成翻跟头、侧手翻的全身动作学习框架,就出自该机构。如果交易落地,原本同源的两块资产将分属现代与软银。
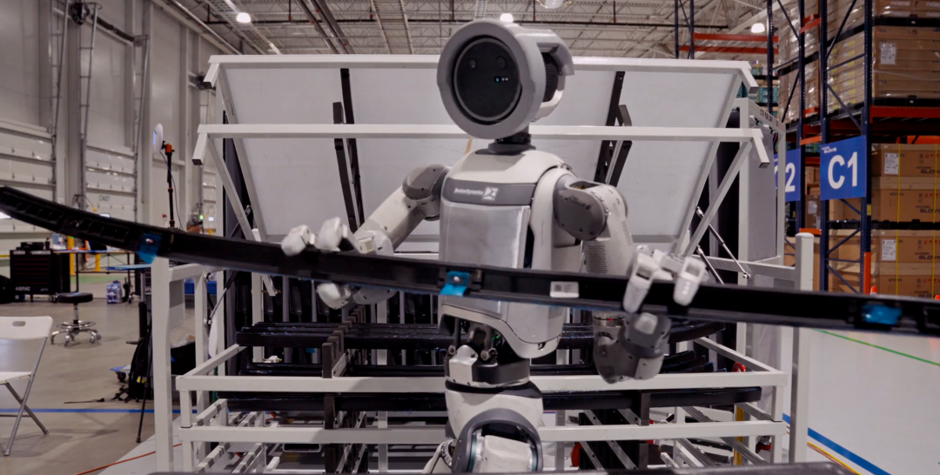
外界关心 Atlas 的 “大脑” 会不会随交易一并易主。对此杰克沃斯基回应:“波士顿动力和 RAI 自成立以来就是目标不同的两个独立组织,这次变动对我们没有影响。” 他表示,波士顿动力拥有全球规模与实力顶尖的机器人 AI 团队,RMAC 产出的工业高质量数据与策略评估结果,还会进一步加快研发速度。
短期来看这套说法可以成立:两支团队一直独立运作,Atlas 训练数据主要来自波士顿动力自有设施,RMAC 产出的数据也归属波士顿动力。但 AI 研究资产的股权变更,会影响人才流向和技术路线选择,这类影响通常不会在交易完成时立刻显现。
后续可以重点跟踪两项事实:单台 Atlas 在真实产线能够输出多少有效工时;在波士顿动力工程师撤出之后,客户是否具备独立运维的能力。只有这两项出现公开可验证的数据,才能真正判断 25000 台部署目标到底有多大落地可能性。

 VIP复盘网
